아우라흐
프로젝트 개요
지능형 동반자 토마토 타이머 로봇은 쉽게 깊은 초점으로 떨어지는 사용자를 위해 설계되었으며 개인화 된 개입 메커니즘을 통해 과학적으로 복원 할 수 있습니다. 이 프로젝트는 TuyaOpen의 AI를 모든 사람에게 접근할 수 있는 비전을 설명합니다. 개발자가 클라우드 기반 AI 프로세싱을 통해 인간 행동 패턴에 대해 이해하고 대응하는 정교한 AI 기반 장치를 만들 수 있는 방법을 설명합니다.
시스템은 2개의 방아쇠 형태를 지원합니다: 1) 미리 설치 내구 (사용자 customizable); 2) 초점 쇠퇴가 즉시에서 검출될 때 활동적인 개입 (음료 전달과 같은), 비 강렬한 방법에 있는 인도 나머지. TuyaOpen의 클라우드 기반 멀티 모드 AI 기능은 뇌 컴퓨터 인터페이스, 컴퓨터 비전 및 로봇 제어를 클라우드 프로세싱을 통해 개별 사용자에게 적합한 원활하고 지능적인 시스템으로 통합할 수 있습니다.
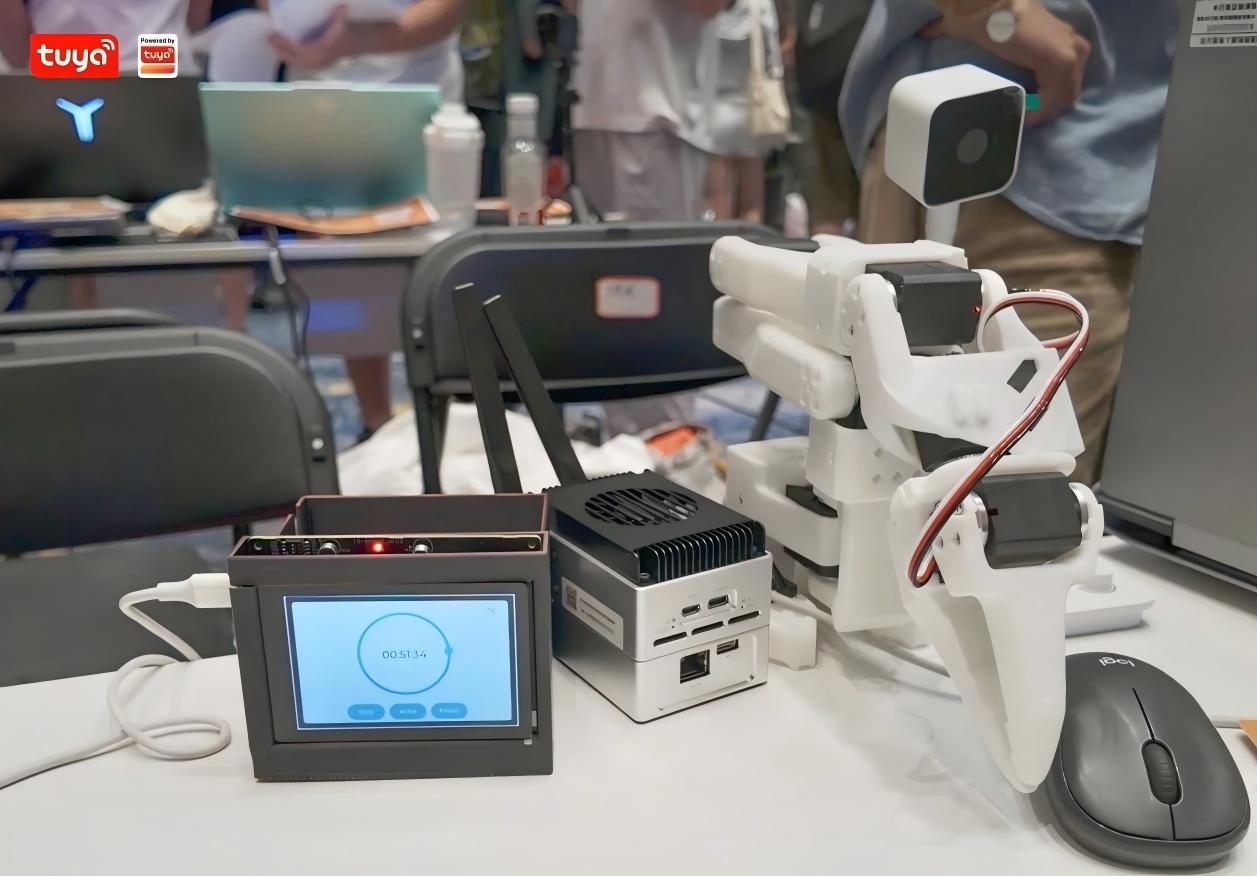
주요 특징
- Tangible guardian (로보틱 팔 물리적 상호 작용)
- 정확한 통찰력 (brain-computer 공용영역 순간 감시)
- 활동적인 개입 (threshold 방아쇠 기계장치)
- 전력 성장 (focus 훈련)
- 개인화 최적화 (조정가능한 임계값 및 기간)
- 사용자 상호 작용을 위한 작은 GUI 스크린
- Non-intrusive 물리적 알림
기술 스택
- **TuyaOpen Framework **: Cloud AI와 복잡한 시스템의 완벽한 통합을 가능하게 하는 AIoT 플랫폼
- 로봇: 로봇 팔 trajectory 계획, Lerobot SO100 설정 및 제어
- AI Processing: TuyaOpen을 통해 Cloud 기반 YOLO 객체 탐지
- Interface: 프론트엔드 개발, 클라우드 연결과 뇌컴퓨터 인터페이스 시각화
- Hardware: 작은 GUI 화면, 클라우드 AI 통합 로봇 팔 시스템
- Software: Focus Monitoring 알고리즘, 클라우드 AI에 의해 구동되는 개입 메커니즘
빠른 시작
- 로봇 팔 시스템 설정 (Lerobot SO100)
- 뇌-컴퓨터 인터페이스 구성
- YOLO 객체 감지 구현
- GUI 인터페이스 설정
- 초점 모니터링 알고리즘 구성
- 개입 문턱 및 타이밍 설정
- 완전한 시스템 통합을 테스트
저장소 링크
저작권 및 라이센스
이 프로젝트는 일부로 개발되었습니다.모험 X 2025 항주 Hackathon. 프로젝트 및 모든 구성 요소는 참여 팀 구성원 및 대회 참가자가 소유하고 있습니다. 모든 권리 보유