오토 닌자 오픈 소스 로봇
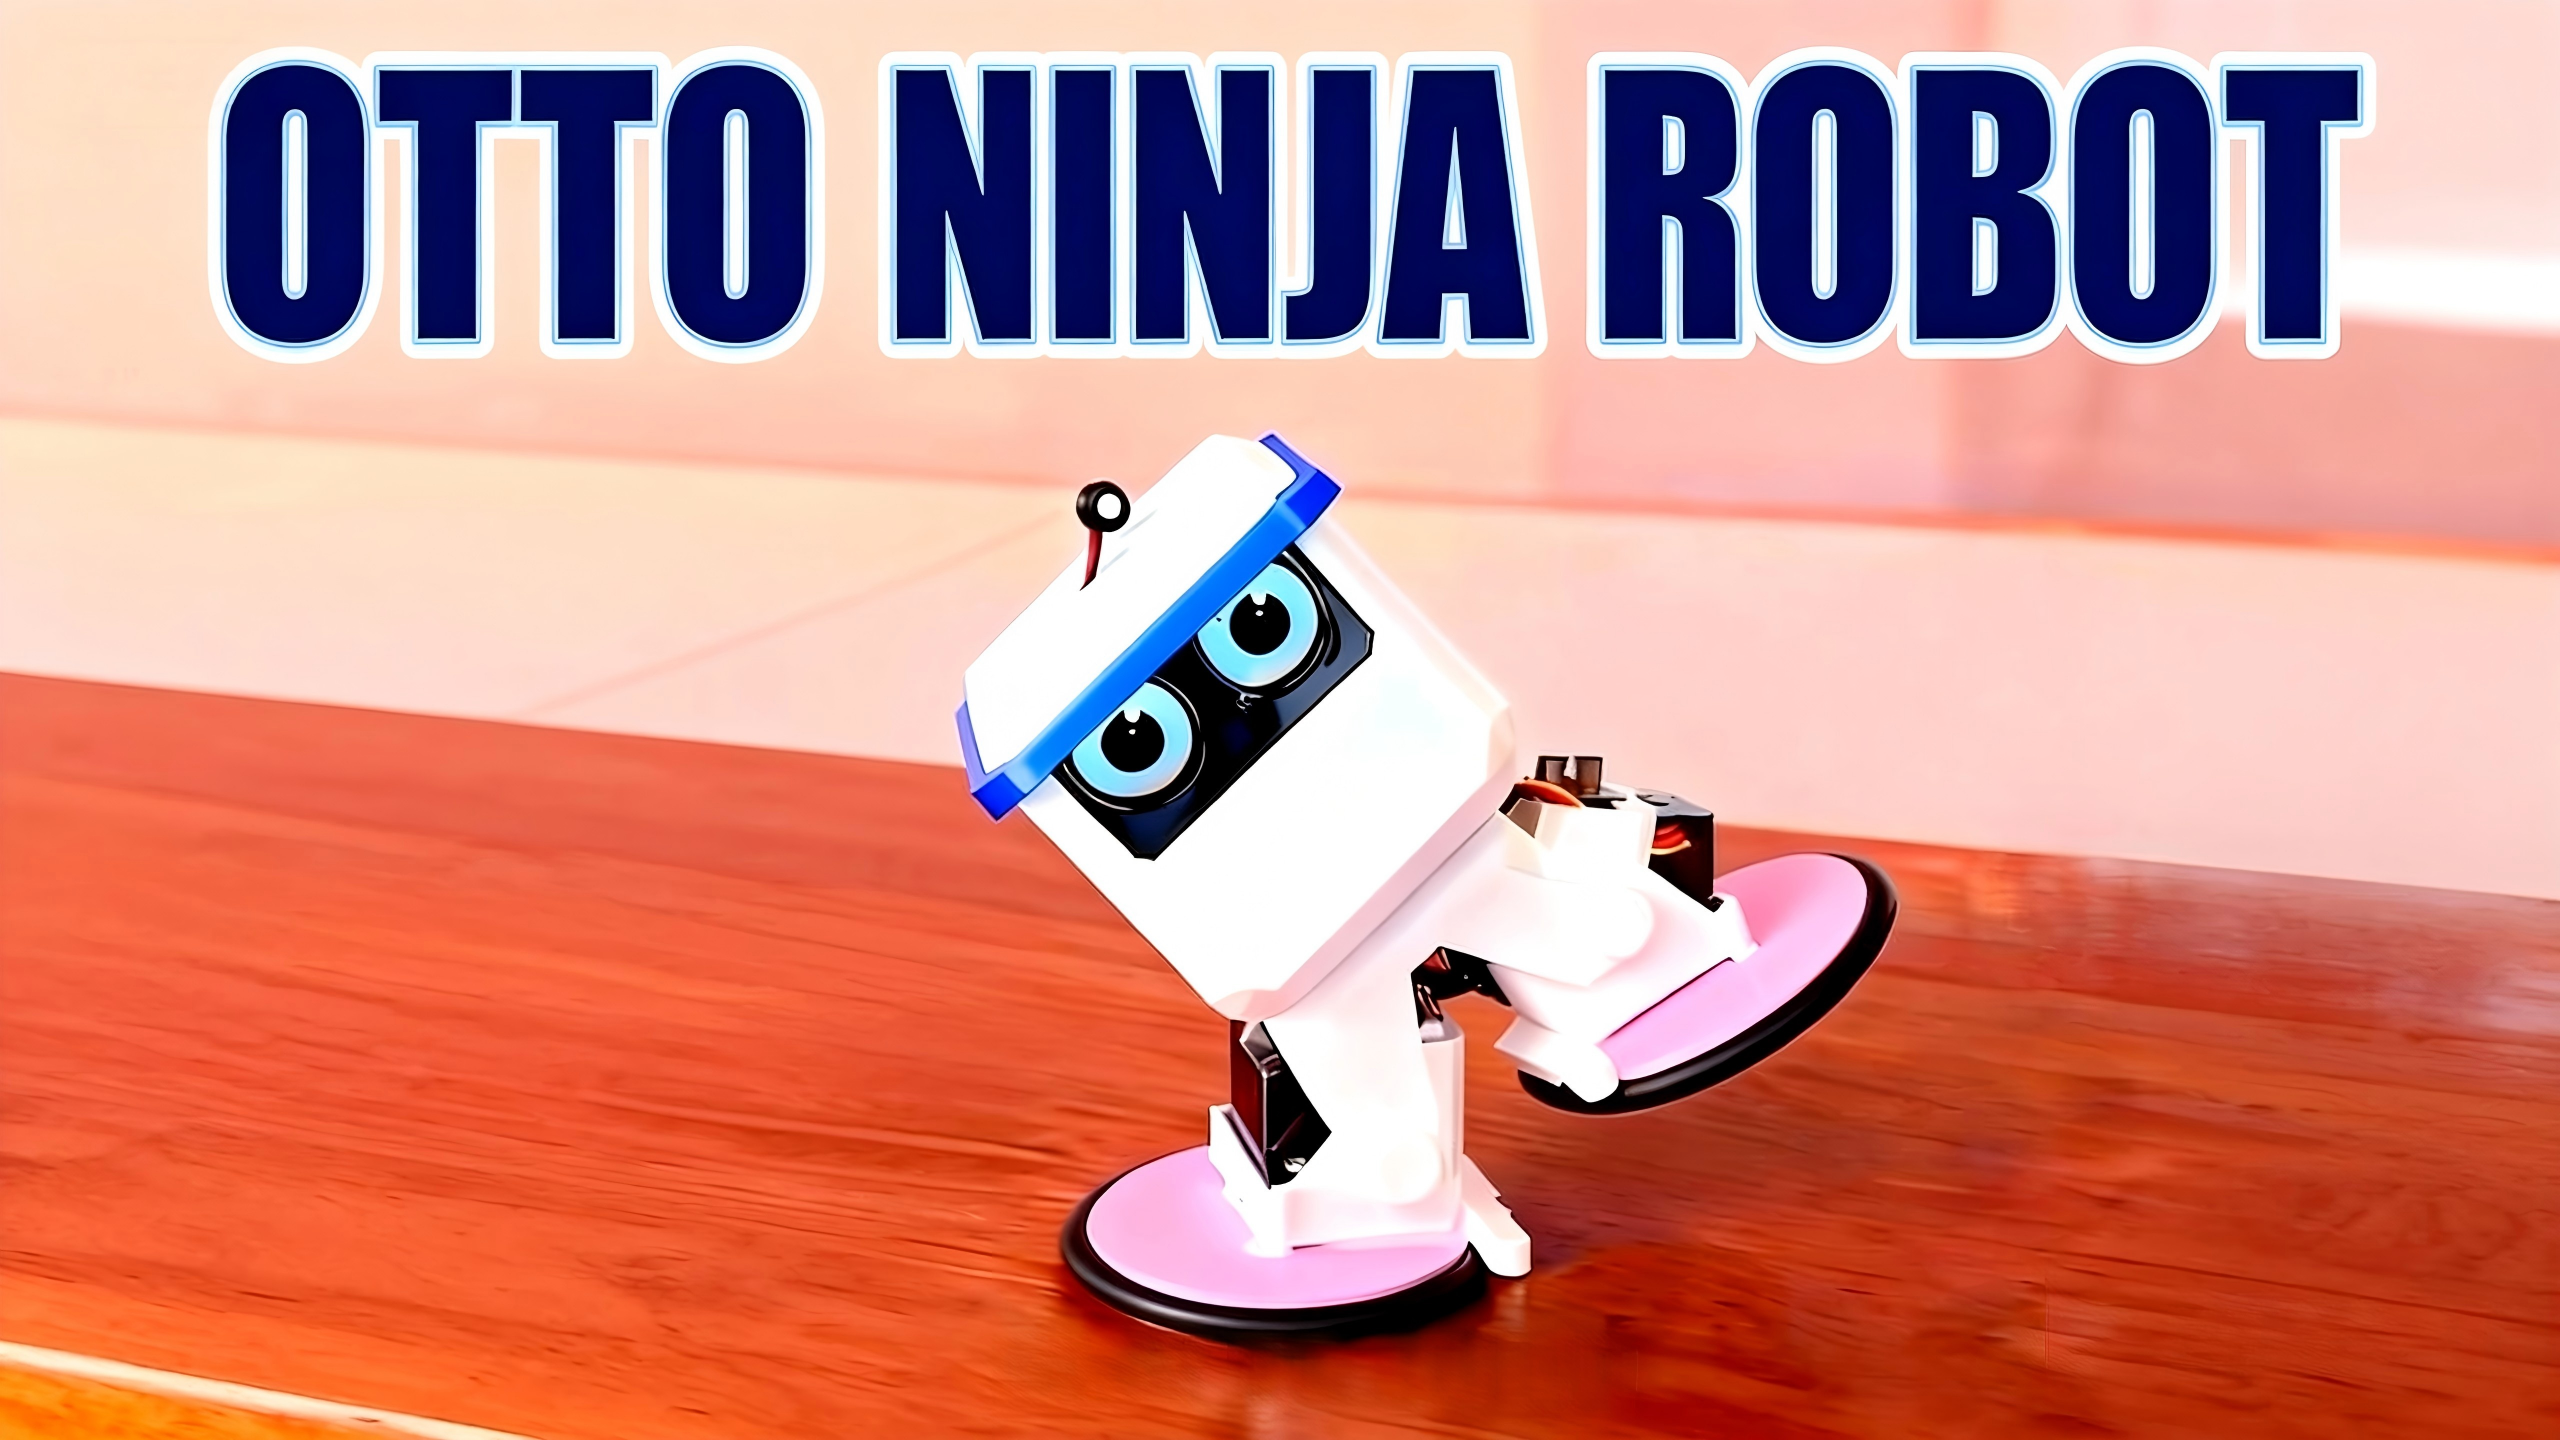
1. 프로젝트 개요
Otto Ninja는 **Otto DIY 오픈 소스 생태계 **를 기반으로 개발 된 듀얼 모드 지능형 로봇입니다 **, ** "Walking Mode"과 "Wheeled Racing Mode"를 클릭 한 번 클릭. 제작자, 학생 및 로봇 애호가를 위해 특별히 설계되었습니다.
프로젝트에는 3개의 핵심 이점이 있습니다:
-
Low-Cost 제작: 재료에 쉽게 조립 구성 요소 및 명확한 조달 채널을 가진 완벽한 3D 프린팅 구조;
-
Full-Stack Open Source: 소프트웨어/하드웨어 코드, 하드웨어 schematics 및 3D 모델 파일의 완전 개방성, 보조 오픈 소스 개발 지원;
-
** 리치 기능 **: GC9D01 전시 운전사와 호환이 되는, 확장 가능한 감지기와 더불어 음성 상호 작용과 자세 통제 기능 통합.
설치 데모 자습서
2. 핵심 자원 명부
# 1. 코드 저장소 (Tuya Open Platform)
*Main Code Repository (핵심 논리 및 드라이버 포함)
[TuyaOpen/apps/tuya.ai/your_otto_robot/src/otto_ninja] (https://github.com/tuya/TuyaOpen/tree/master/apps/tuya.ai/your_otto_robot/src/otto_ninja)
- ** 키 코드 파일 설명 **
| 파일 이름 | 기능 묘사 |
|---|---|
otto_ninja_main.c/h를 | 로봇 메인 컨트롤 논리 (모드 스위칭, 모션 스케줄링) |
otto_ninja_app_servo.c/h를 | 서보 드라이버 프로그램 (360°/180° 서보 좌표 제어) |
gc9d01_display.c/h를 | GC9D01 디스플레이 드라이버 (OLED 화면 데이터 렌더링 및 디스플레이) |
- ** 빠른 시작 문서**
https://github.com/tuya/TuyaOpen/blob/master/apps/tuya.ai/your_otto_robot/README.md (환경 설정 및 코드 컴파일 튜토리얼 포함)
2. 오픈 소스 하드웨어 리소스
- **Schematic 및 PCB 디자인 ** (LCEDA 플랫폼)
:::기사 주요 제어 모듈, 서보 인터페이스, 디스플레이 인터페이스 및 전력 관리 모듈의 전체 디자인을 포함, 생산 파일의 직접 수출 지원. :::
3. 3D 인쇄 모델 파일
- ** 모델 저장소 주소**
TuyaOpen/apps/tuya.ai/your_otto_robot/src/otto_ninja/3D_Models (다운로드 후 다운로드에 대한 "3D\ Models" 하위 디렉토리로 이동합니다)
- ** 파일 목록 포함 **
| 파일 형식 | 관련 제품 | 제품정보 |
|---|---|---|
| STL 체재 | 맨 위 포탄, limb 합동, 설치 baseplate, 피마자 부류 | 3D 인쇄 (추천 층 고도를 위해 직접 사용해: 0.2mm) |
| STEP 형식 | OTTO NINJA.단계 | 편집 가능한 CAD 소스 파일 (구조 수정 용) |
| Auxiliary 부속 | 모듈 형 눈 판, ninja 장식적인 벨트 | 외관 증진 및 기능 확장 |
3. 물자 (BOM)의 빌
| 부품 이름 | 명세 (키 모수 보충교재) | 제품 정보 | 구매 링크 | 이름 * |
|---|---|---|---|---|
| 고무 씰링 링 | O 반지, 70*5 (5개 조각) | 견적 요청 | 타오바오 링크 | 바퀴 발을 위해 사용하는 |
| 제품정보 | 360° 서보 (MG90S) + 180° 서보 (MG90S) | 4 각 | 타오바오 링크 | 륜 구동을위한 360°, 180° 걷는 관절 |
| OLED 디스플레이 | 0.71 인치, 12P 플러그 인, SPI 인터페이스, GC9D01 호환 | 2개 조각 | 타오바오 링크 | 표시 자세 데이터 및 상호 작용 정보 |
| 배터리 부품 | 3.7V 리튬 전지, 1.25mm 빨간 까만 끝 연결관 | 1 세트 | Taobao에 구매 | 그것은 보호 널을 가진 리튬 전지를 선택하는 것이 좋습니다 |
| 스피커 모듈 | 2030 스퀘어 4R3W1.25 200MM 1.25 마개 | 1개 PC | 타오바오 링크 | 음성 상호 작용 및 오디오 재생 |
| 마이크 모듈 | 모형 6027의 아날로그 신호, 1.25mm 맨끝, 방수 IP65 | 1개 조각 | 타오바오 링크 | 음성 상호 작용 기능을 위해 사용하는 |
| 주요 제어반 | T5 OTTO 개발 보드 / 재료 세트 완료 | 1개 조각 | 타오바오 링크 | 자료실 |
:::기사 물자의 양은 인쇄한 모형 버전에 따라 조정될 수 있습니다. 처음 제작을 위해 "1 세트"를 구입하는 것이 좋습니다. 1-2 개의 예비 취약점 부품 ( 서보 및 씰링 링과 같은). :::
4. 핵심 기능 및 특징
# 1. 듀얼 모드 모션 시스템
| 형태 유형 | 제어 Logic | 적용 Scenarios |
|---|---|---|
| 걷는 형태 | 180° 서보 컨트롤 limb 관절은 "걷기" 자세를 시뮬레이션 | 복잡한 지형 (예, 데스크탑, 카펫) |
| 휠 레이싱 모드 | 360° 서보 드라이브 캐스터는 고속 선형/스티어링 운동을 위한 | 플랫 표면 (예 : 나무 바닥, 타일) |
엇바꾸기 방법: App 통제 공용영역을 통해 1 누르기 엇바꾸기, 또는 부호에서 형성된 단축키를 통해 방아쇠.
2. 모듈 확장 기능
-
**센서 확장 **:
-
Appearance Customization: 3D 인쇄된 성분 지원 개인화한 수정 (예를들면, 머리 모양을 대체하고, 장식적인 부속을 추가하십시오);
*Function Addition: Code는 custom logic(e.g., add "follow mode", "obstacle avoidance mode").
3. 오픈소스 호환성
- Platform Adaptation: Tuya Open Platform을 기반으로 개발, Tuya IoT 생태계에 대한 연결을 지원 (예 : 음성 조수, 앱 원격 제어);
*Community Support: 창조적인 사례와 기술 지원을 위한 글로벌 오토 DIY 커뮤니티에 접근 가능.
5. 빠른 시작 가이드
1. 임명과 회의
-
** 3D 인쇄 준비 **: 0.2mm의 층 고도를 가진 PLA 물자를 이용하고 모든 STL 성분을 인쇄하기 위하여 20%-30%의 비율을 채우십시오 (그것은 “시험 부속”를 첫째로 차원을 확인하기 위하여 추천됩니다);
-
** 조립 자습서 ** : 비디오 데모 [Otto Ninja Installation Demo Tutorial] (https://b23.tv/dKEJ69n) (키 단계 : 서보 보정 → Limb 어셈블리 → 메인 컨트롤 보드 고정 → 디스플레이 설치);
-
** 통화 포인트**: 조립 후 서보 중립점은 모션 편차를 피하기 위해 코드를 통해 측정해야합니다 (측정 방법은 README 문서를 참조하십시오).
2. 펌웨어 레코딩 및 네트워크 구성
단계 1: 펌웨어 Burning Authorization
-
다운로드 및 설치 [Tyutool (Windows 버전)] (https://developer.tuya.com/cn/docs/developer/windows_tyutool_gui?id=Kew1ks0xuct2p);
-
USB 케이블을 통해 컴퓨터에 메인 컨트롤 보드를 연결, 선택 "Otto Ninja Firmware" (프로젝트 컴파일에서 얻은 확인);
-
도구 프롬프트에 따라 완전한 허가 및 점화 (당신은 Tuya Developer Platform에 프로젝트를 미리 작성해야 허가 정보를 얻기 위해).
Step 2: 앱 네트워크 구성 및 제어
-
"Tuya Smart" 앱 다운로드 (또는 프로젝트 맞춤형 앱), 등록 및 로그인;
-
App 네트워크 구성 페이지를 입력하여 "Auto Discover Devices"를 선택하십시오. (주요 제어 보드는 네트워크 구성 모드에서);
-
성공적인 네트워크 윤곽 후에, 통제 공용영역을 입력하십시오:
-
다이얼: 로봇의 앞으로/뒤로/스티어링을 통제하십시오;
-
형태 스위치 단추: "Walking"/ "Wheeled" 형태 사이 전환하는 것을 클릭하십시오;
6. 오픈 소스 라이센스 및 성명
-
Open-Source License: CC BY-NC-SA 4.0 라이센스 (비 상업적 사용, 수정 및 공유, 원본 저자 및 배포와 같은 라이센스);
-
** 적응 플랫폼 ** : Tuya Open Platform (플랫폼 개발자 사양을 준수);
*Update Time: 2025-12-06 (보통 업데이트는 코드 저장소에 "CHANGELOG.md" 파일에 동기화됩니다);
-
Author Information: 오토 DIY 오픈 소스 프로젝트를 기반으로 Robben에 의해 최적화. 원본 저자는 Sebastian Coddington, txp666 등 (모든 기여자에 감사);
-
** 면책**: 이 프로젝트는 학습 및 비 상업적 용도로만 사용됩니다. 안전 precautions는 하드웨어 제조 (예를들면, 리튬 전지 사용법 명세, 정확한 자동 귀환 제어 장치 배선) 도중 가지고 가야 합니다.
7. 자주 묻는 질문 (FAQ)
- Q: 자동 귀환 제어 장치가 붙어 있거나 탈선하면 어떻게해야합니까?
A: 자동 귀환 제어 장치 배선이 정확한 경우에 체크 (전력 공급, 신호 핀), 그리고 부호를 통해서 자동 귀환 제어 장치 중립 점을 재 조정하십시오.
- **Q: 전시가 점화하지 않는 경우에 문제 해결하는 방법? **
A: GC9D01 드라이버 코드가 올바르게 컴파일되었는지 확인, 디스플레이 배선 확인 (SDA / SCL 핀은 메인 컨트롤 보드와 일치), 및 펌웨어를 다시 부팅 시도.