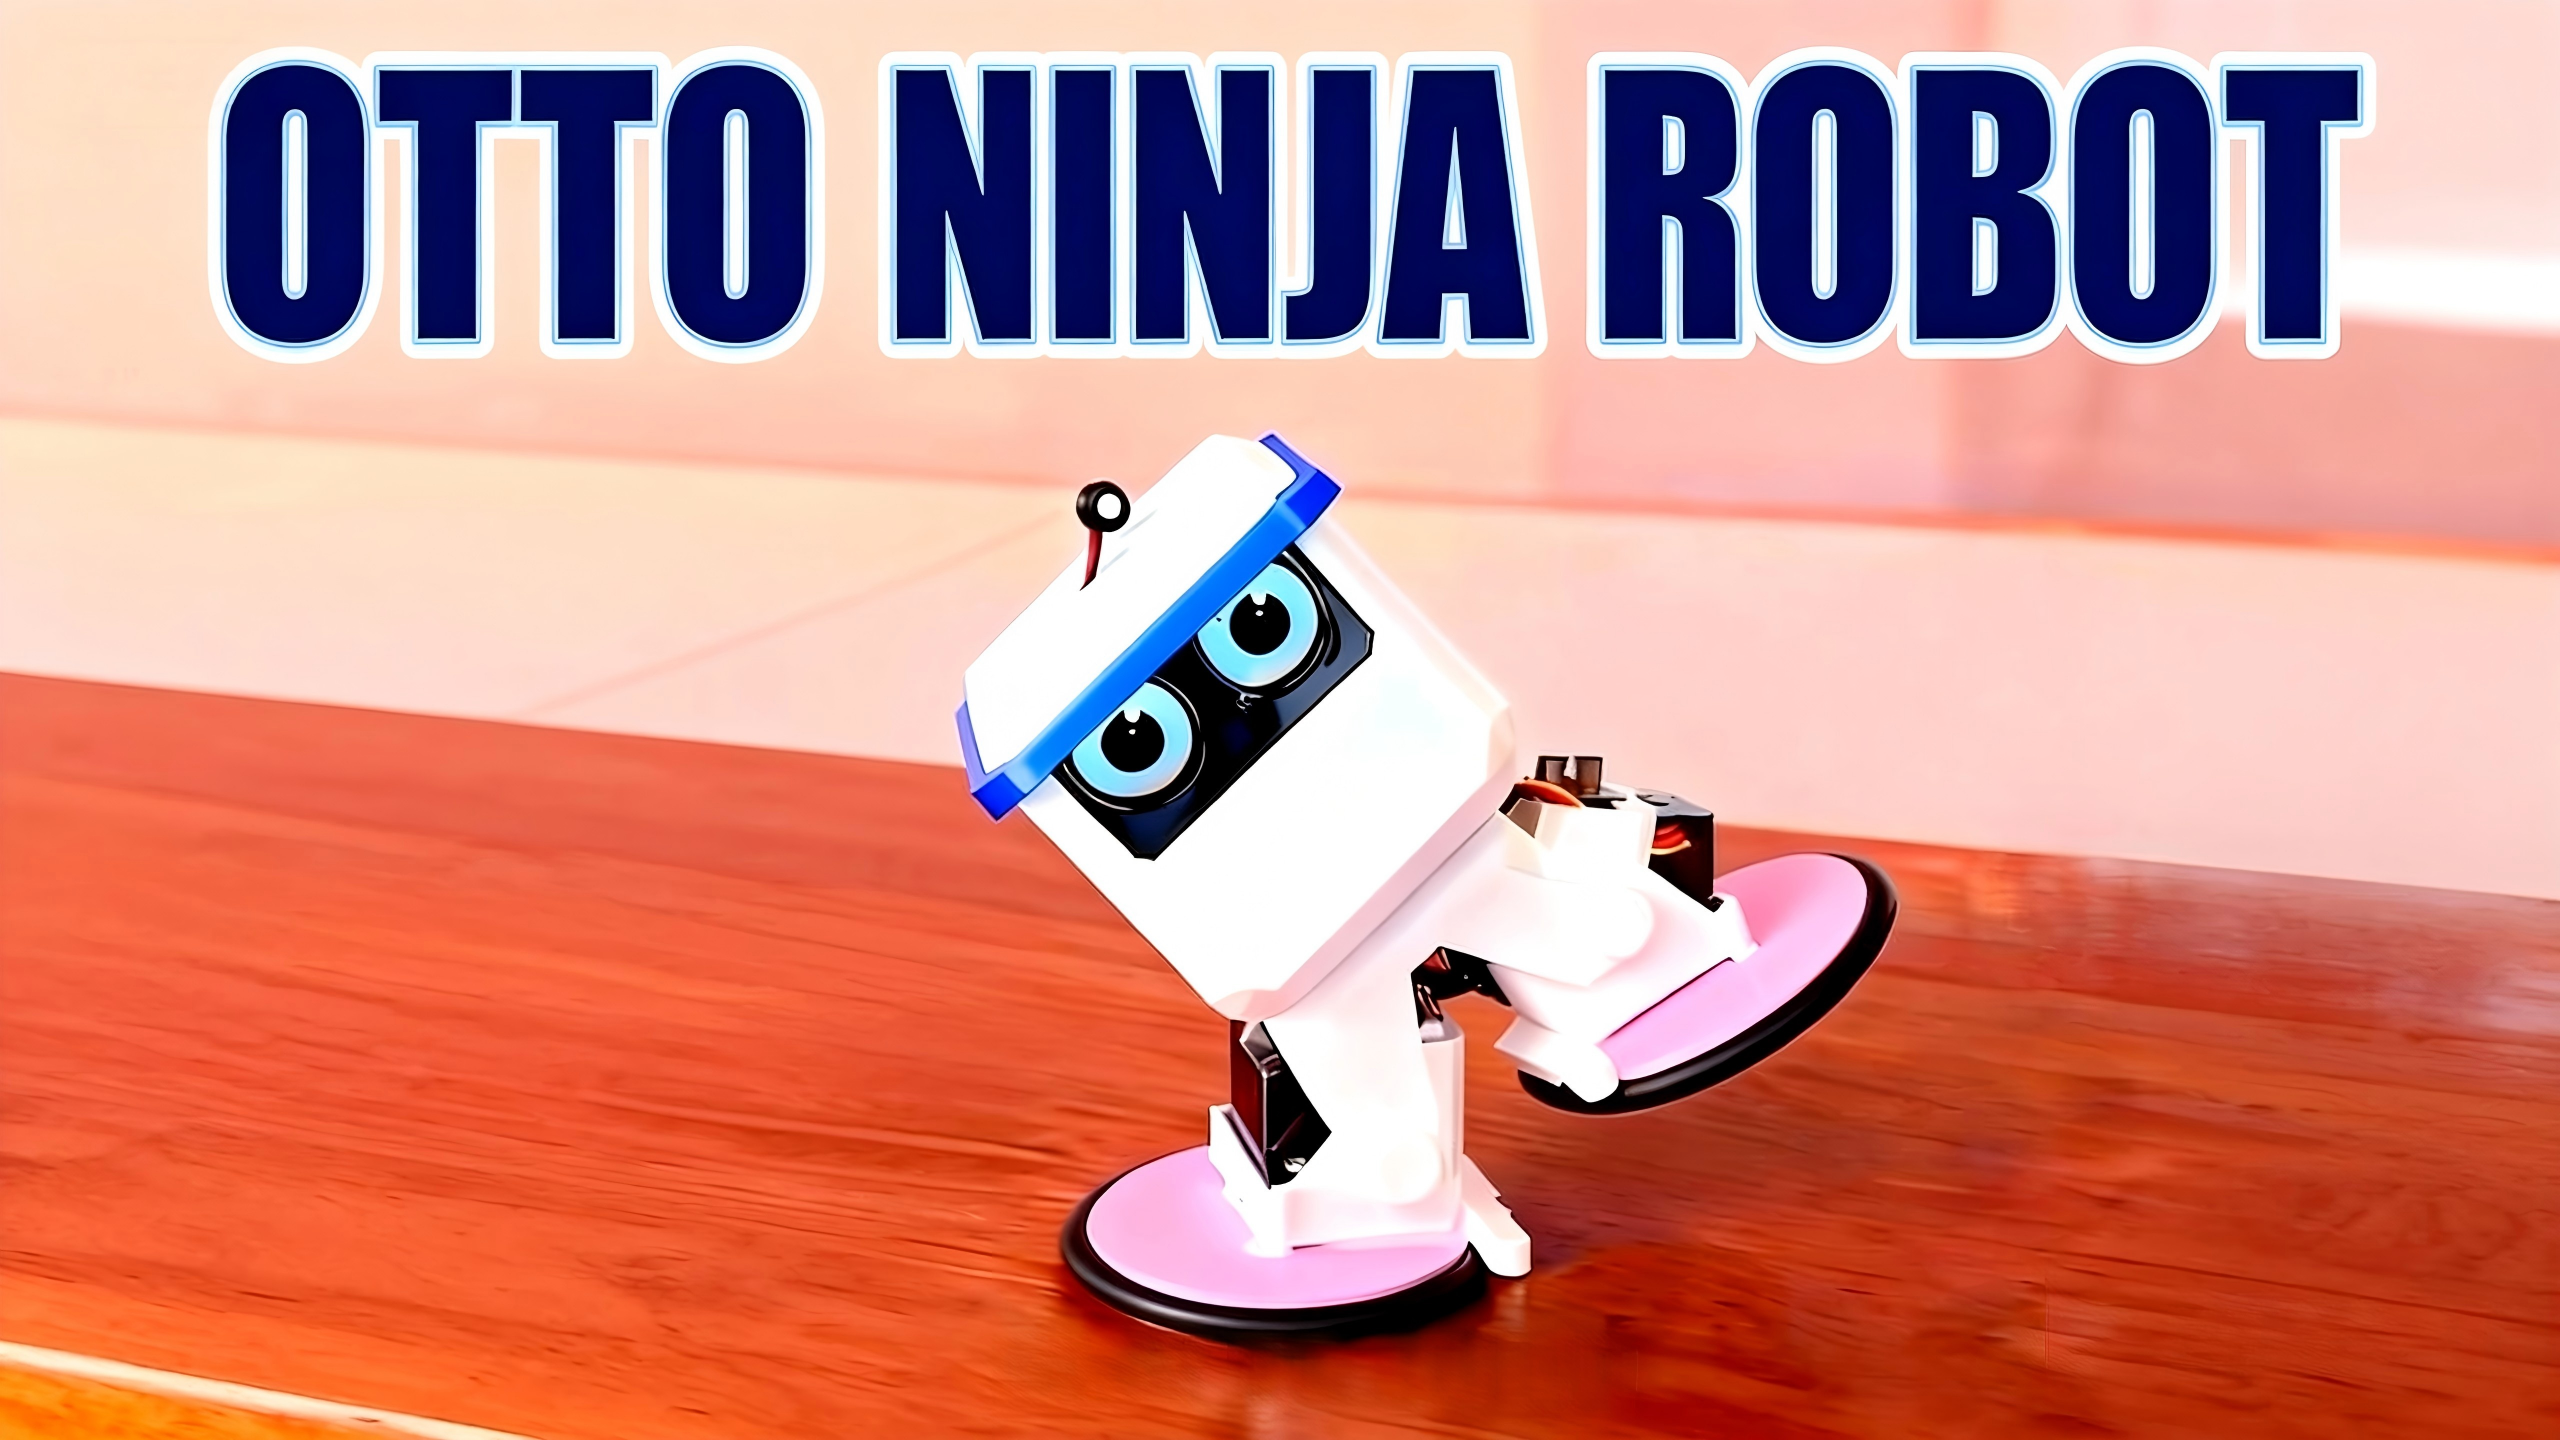
오토 닌자 - 오픈 소스 듀얼 모드 로봇
TuyaOpen에서 음성 제어 및 GC9D01 디스플레이로 구동되는 휠에 걸고 경주하는 3D 프린팅 로봇을 구축하십시오.
오토 닌자 오픈 소스 로봇
1. 프로젝트 개요
Otto Ninja는 Walking Mode와 Wheeled Racing Mode 사이의 수요를 전환하는 듀얼 모드 오픈 소스 로봇입니다. Otto DIY 생태계에 내장되어 Tuya의 T5 OTTO 개발 보드에서 실행됩니다. 부품을 인쇄하고, 펌웨어를 플래시하고, Tuya Smart 앱에서 드라이브 — schematics, code, STEP 파일은 이차 개발에 모두 열려 있습니다.
프로젝트에는 3개의 핵심 이점이 있습니다:
-
Low-Cost 제작: 재료에 쉽게 조립 구성 요소 및 명확한 조달 채널을 가진 완벽한 3D 프린팅 구조;
-
Full-Stack Open Source: 소프트웨어/하드웨어 코드, 하드웨어 schematics 및 3D 모델 파일의 완전 개방성, 보조 오픈 소스 개발 지원;
-
** 리치 기능 **: GC9D01 전시 운전사와 호환이 되는, 확장 가능한 감지기와 더불어 음성 상호 작용과 자세 통제 기능 통합.
설치 데모 자습서
2. 핵심 자원 명부
# 1. 코드 저장소 (Tuya Open Platform)
*Main Code Repository (핵심 논리 및 드라이버 포함)
[TuyaOpen/apps/tuya.ai/your_otto_robot/src/otto_ninja] (https://github.com/tuya/TuyaOpen/tree/master/apps/tuya.ai/your_otto_robot/src/otto_ninja)
- ** 키 코드 파일 설명 **
| 파일 이름 | 기능 묘사 |
|---|---|
otto_ninja_main.c/h를 | 로봇 메인 컨트롤 논리 (모드 스위칭, 모션 스케줄링) |
otto_ninja_app_servo.c/h를 | 서보 드라이버 프로그램 (360°/180° 서보 좌표 제어) |
gc9d01_display.c/h를 | GC9D01 디스플레이 드라이버 (OLED 화면 데이터 렌더링 및 디스플레이) |
- ** 빠른 시작 문서**
https://github.com/tuya/TuyaOpen/blob/master/apps/tuya.ai/your_otto_robot/README.md (환경 설정 및 코드 컴파일 튜토리얼 포함)
2. 오픈 소스 하드웨어 리소스
- **Schematic 및 PCB 디자인 ** (LCEDA 플랫폼)
:::기사 주요 제어 모듈, 서보 인터페이스, 디스플레이 인터페이스 및 전력 관리 모듈의 전체 디자인을 포함, 생산 파일의 직접 수출 지원. :::
3. 3D 인쇄 모델 파일
- ** 모델 저장소 주소**
TuyaOpen/apps/tuya.ai/your_otto_robot/src/otto_ninja/3D_Models (다운로드 후 다운로드에 대한 "3D\ Models" 하위 디렉토리로 이동합니다)
- ** 파일 목록 포함 **
| 파일 형식 | 관련 제품 | 제품정보 |
|---|---|---|
| STL 체재 | 맨 위 포탄, limb 합동, 설치 baseplate, 피마자 부류 | 3D 인쇄 (추천 층 고도를 위해 직접 사용해: 0.2mm) |
| STEP 형식 | OTTO NINJA.단계 | 편집 가능한 CAD 소스 파일 (구조 수정 용) |
| Auxiliary 부속 | 모듈 형 눈 판, ninja 장식적인 벨트 | 외관 증진 및 기능 확장 |
3. 물자 (BOM)의 빌
| 부품 이름 | 명세 (키 모수 보충교재) | 제품 정보 | 구매 링크 | 이름 * |
|---|---|---|---|---|
| 고무 씰링 링 | O 반지, 70*5 (5개 조각) | 견적 요청 | 타오바오 링크 | 바퀴 발을 위해 사용하는 |
| 제품정보 | 360° 서보 (MG90S) + 180° 서보 (MG90S) | 4 각 | 타오바오 링크 | 륜 구동을위한 360°, 180° 걷는 관절 |
| OLED 디스플레이 | 0.71 인치, 12P 플러그 인, SPI 인터페이스, GC9D01 호환 | 2개 조각 | 타오바오 링크 | 표시 자세 데이터 및 상호 작용 정보 |
| 배터리 부품 | 3.7V 리튬 전지, 1.25mm 빨간 까만 끝 연결관 | 1 세트 | Taobao에 구매 | 그것은 보호 널을 가진 리튬 전지를 선택하는 것이 좋습니다 |
| 스피커 모듈 | 2030 스퀘어 4R3W1.25 200MM 1.25 마개 | 1개 PC | 타오바오 링크 | 음성 상호 작용 및 오디오 재생 |
| 마이크 모듈 | 모형 6027의 아날로그 신호, 1.25mm 맨끝, 방수 IP65 | 1개 조각 | 타오바오 링크 | 음성 상호 작용 기능을 위해 사용하는 |
| 주요 제어반 | T5 OTTO 개발 보드 / 재료 세트 완료 | 1개 조각 | 타오바오 링크 | 자료실 |
:::기사 물자의 양은 인쇄한 모형 버전에 따라 조정될 수 있습니다. 처음 제작을 위해 "1 세트"를 구입하는 것이 좋습니다. 1-2 개의 예비 취약점 부품 ( 서보 및 씰링 링과 같은). :::
4. 핵심 기능 및 특징
# 1. 듀얼 모드 모션 시스템
| 형태 유형 | 제어 Logic | 적용 Scenarios |
|---|---|---|
| 걷는 형태 | 180° 서보 컨트롤 limb 관절은 "걷기" 자세를 시뮬레이션 | 복잡한 지형 (예, 데스크탑, 카펫) |
| 휠 레이싱 모드 | 360° 서보 드라이브 캐스터는 고속 선형/스티어링 운동을 위한 | 플랫 표면 (예 : 나무 바닥, 타일) |
엇바꾸기 방법: App 통제 공용영역을 통해 1 누르기 엇바꾸기, 또는 부호에서 형성된 단축키를 통해 방아쇠.
2. 모듈 확장 기능
-
**센서 확장 **:
-
Appearance Customization: 3D 인쇄된 성분 지원 개인화한 수정 (예를들면, 머리 모양을 대체하고, 장식적인 부속을 추가하십시오);
*Function Addition: Code는 custom logic(e.g., add "follow mode", "obstacle avoidance mode").
3. 오픈소스 호환성
- Platform Adaptation: Tuya Open Platform을 기반으로 개발, Tuya IoT 생태계에 대한 연결을 지원 (예 : 음성 조수, 앱 원격 제어);
*Community Support: 창조적인 사례와 기술 지원을 위한 글로벌 오토 DIY 커뮤니티에 접근 가능.
5. 빠른 시작 가이드
1. 임명과 회의
-
** 3D 인쇄 준비 **: 0.2mm의 층 고도를 가진 PLA 물자를 이용하고 모든 STL 성분을 인쇄하기 위하여 20%-30%의 비율을 채우십시오 (그것은 “시험 부속”를 첫째로 차원을 확인하기 위하여 추천됩니다);
-
** 조립 자습서 ** : 비디오 데모 [Otto Ninja Installation Demo Tutorial] (https://b23.tv/dKEJ69n) (키 단계 : 서보 보정 → Limb 어셈블리 → 메인 컨트롤 보드 고정 → 디스플레이 설치);
-
** 통화 포인트**: 조립 후 서보 중립점은 모션 편차를 피하기 위해 코드를 통해 측정해야합니다 (측정 방법은 README 문서를 참조하십시오).
2. 펌웨어 레코딩 및 네트워크 구성
단계 1: 펌웨어 Burning Authorization
-
다운로드 및 설치 [Tyutool (Windows 버전)] (https://developer.tuya.com/cn/docs/developer/windows_tyutool_gui?id=Kew1ks0xuct2p);
-
USB 케이블을 통해 컴퓨터에 메인 컨트롤 보드를 연결, 선택 "Otto Ninja Firmware" (프로젝트 컴파일에서 얻은 확인);
-
도구 프롬프트에 따라 완전한 허가 및 점화 (당신은 Tuya Developer Platform에 프로젝트를 미리 작성해야 허가 정보를 얻기 위해).
Step 2: 앱 네트워크 구성 및 제어
-
"Tuya Smart" 앱 다운로드 (또는 프로젝트 맞춤형 앱), 등록 및 로그인;
-
App 네트워크 구성 페이지를 입력하여 "Auto Discover Devices"를 선택하십시오. (주요 제어 보드는 네트워크 구성 모드에서);
-
성공적인 네트워크 윤곽 후에, 통제 공용영역을 입력하십시오:
-
다이얼: 로봇의 앞으로/뒤로/스티어링을 통제하십시오;
-
형태 스위치 단추: "Walking"/ "Wheeled" 형태 사이 전환하는 것을 클릭하십시오;
6. 오픈 소스 라이센스 및 성명
-
Open-Source License: CC BY-NC-SA 4.0 라이센스 (비 상업적 사용, 수정 및 공유, 원본 저자 및 배포와 같은 라이센스);
-
** 적응 플랫폼 ** : Tuya Open Platform (플랫폼 개발자 사양을 준수);
*Update Time: 2025-12-06 (보통 업데이트는 코드 저장소에 "CHANGELOG.md" 파일에 동기화됩니다);
-
Author Information: 오토 DIY 오픈 소스 프로젝트를 기반으로 Robben에 의해 최적화. 원본 저자는 Sebastian Coddington, txp666 등 (모든 기여자에 감사);
-
** 면책**: 이 프로젝트는 학습 및 비 상업적 용도로만 사용됩니다. 안전 precautions는 하드웨어 제조 (예를들면, 리튬 전지 사용법 명세, 정확한 자동 귀환 제어 장치 배선) 도중 가지고 가야 합니다.
7. 자주 묻는 질문 (FAQ)
- Q: 자동 귀환 제어 장치가 붙어 있거나 탈선하면 어떻게해야합니까?
A: 자동 귀환 제어 장치 배선이 정확한 경우에 체크 (전력 공급, 신호 핀), 그리고 부호를 통해서 자동 귀환 제어 장치 중립 점을 재 조정하십시오.
- **Q: 전시가 점화하지 않는 경우에 문제 해결하는 방법? **
A: GC9D01 드라이버 코드가 올바르게 컴파일되었는지 확인, 디스플레이 배선 확인 (SDA / SCL 핀은 메인 컨트롤 보드와 일치), 및 펌웨어를 다시 부팅 시도.